一,山东助力机械臂(平衡吊)的发展史
助力机械臂(平衡吊)是在早期出现的古代机器人基础上发展起来的,助力机械手研究始于20世纪中期,随着计算机和自动化技术的发展,特别是1946年第一台数字电子计算机问世以来,计算机取得了惊人的进步,向高速度、大容量、低价格的方向发展。同时,大批量生产的迫切需求推动了自动化技术的进展,又为机器人的开发奠定了基础。另一方面,核能技术的研究要求某些操作机械代替人处理放射性物质。在这一需求背景下,美国于1947年开发了遥控机械手,1948年又开发了机械式的主从机械手。
助力机械手首先是从美国开始研制的,1958年美国联合控制公司研制出第一台助力机械手,它的结构是;机体上安装一个回转臂,顶部装有电磁块的工件抓放机构,控制系统是示教形的。随着计算机和自动控制技术的迅速发展,农业机械将进入高度自动化和智能化时期,助力机械手的应用可以提高劳动生产率和产品质量,改善劳动条件,解决劳动力不足等问题。
二,山东助力机械臂(平衡吊)应用范围
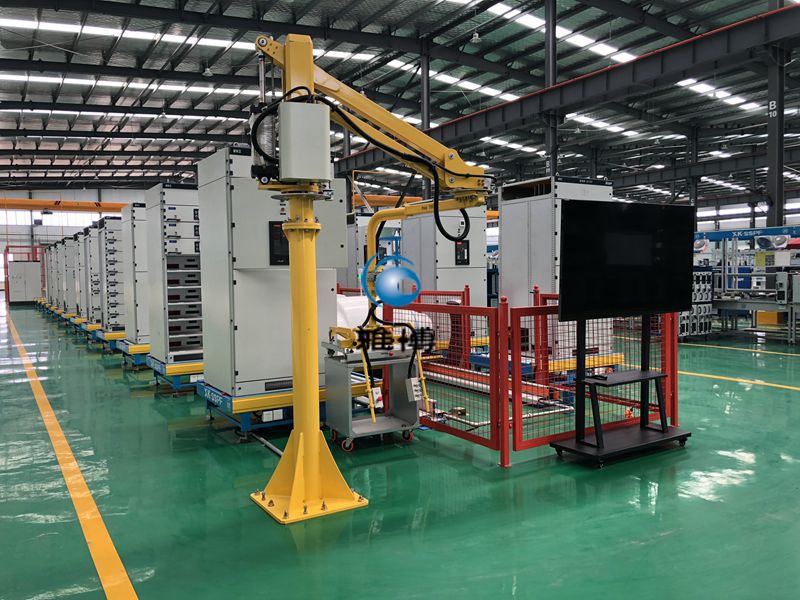
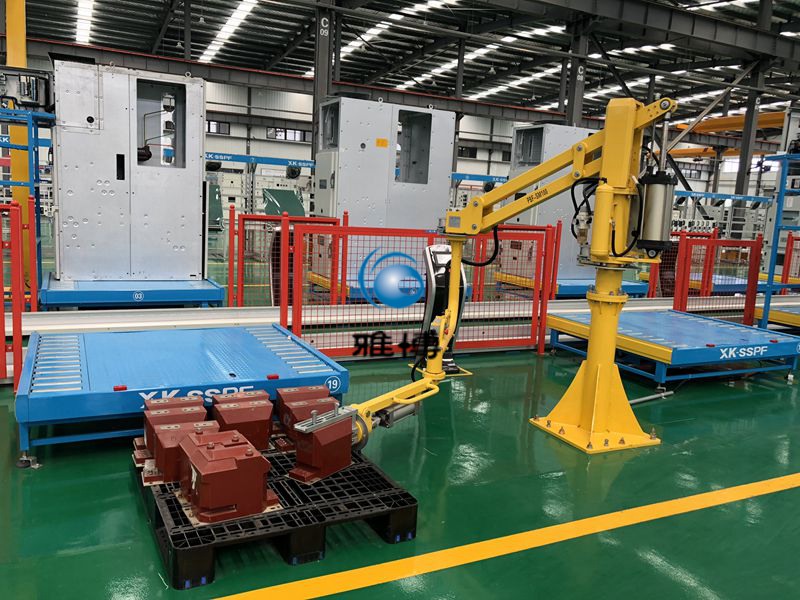
目前国内助力机械于主要用于机床加工、装配、轮胎装配、堆垛、液压、上下料、点焊、喷漆、喷涂、铸锻、热处理等方面,然而数量、品种、功能方面都不能满足工业生产发展的需要。
随着互联网技术和大数据技术的发展,助力机械手的应用范围必将得到进一步的拓展:
1、在国内主要是逐步扩大应用范围,重点发展铸造、热处理方面的机械手;
2、发展通用机械手,有条件的还要研制示教式机械手、计算机控制机械手和组合机械手等;
3、提高助力机械手的反应速度,减少冲击,正确定位;
4、大力研究伺服型、记忆再现型,以及具有 触觉、视觉等性能的助力机械手,并考虑与计算机连用。
5、研制具有某种智能的助力机械手,使助力机械手具有一定的传感能力,具有视觉功能和触觉功能。
6、目前世界高端工业助力机械手均有高精化、高速化、多轴化和轻量化的发展趋势。定位精度可以满足微米及亚微米级要求,将助力机械手、柔性制造系统和柔性制造单元相结合,从而根本改变目前机械制造系统的人工操作状态。助力机械手厂家
7、随着机械手的小型化和微型化,其应用领域将会突破传统的机械领域,而向着电子信息、生物技术、生命科学及航空航天等高端行业发展。
三,山东硬臂式助力机械臂(山东平衡吊)与山东气动或软索式助力机械臂(山东平衡吊)区别
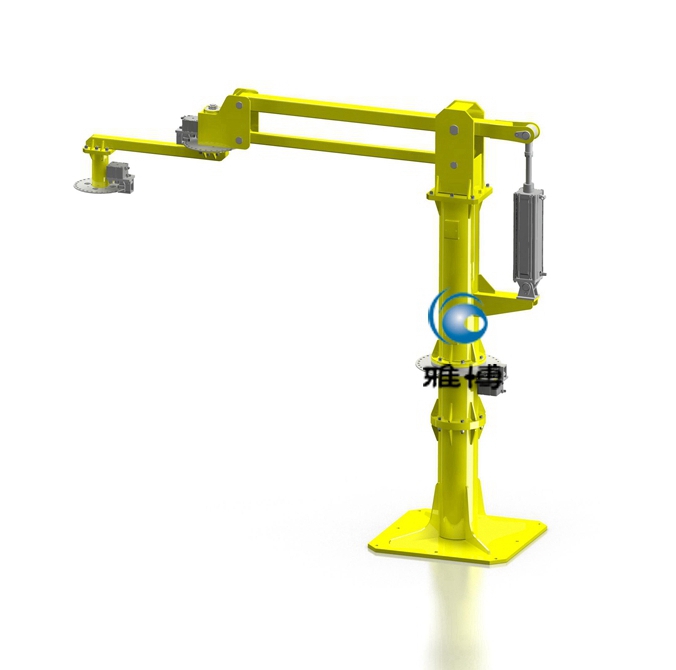
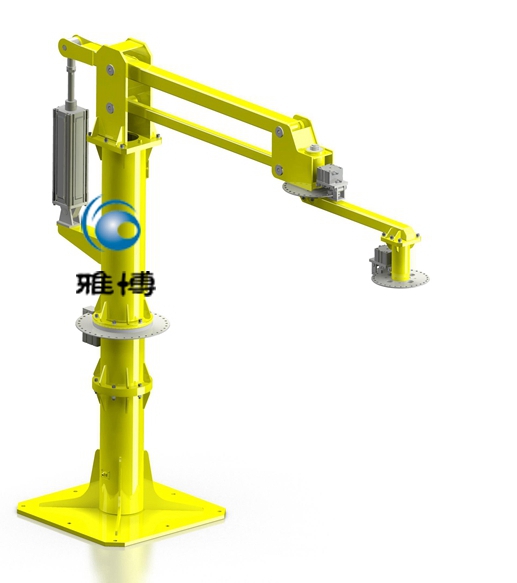
硬臂式助力机械臂(山东平衡吊)与气动平衡吊和软索式助力机械臂(山东平衡吊)一样都具有全行程“漂浮”功能,区别是在有扭矩产生的情况下无法使用气动平衡吊或是软索式助力机械手,而必须选用硬臂式助力机械手。比如在工件重心远离臂悬挂点,或是工件需要翻转或倾斜情况下,必须选用硬臂式助力机械手,还有在厂房高度有限情况下,可以选用硬臂式助力机械手。
硬臂式助力机械臂(山东平衡吊)可以实现提升最大500Kg的工件,半径最大可以达到3000mm,提升高度最大1800mm。根据起吊工件重量不同,应选择符合最大工件重量的最小型号的机器,如果我们用最大负载200Kg的机械手来搬运30Kg的工件,那么操作性能笨重。